科驾技术 · AI底盘控制系统实习生 —— 完整面试复习笔记
本文迁移自 知识星球原文,保留原始发布日期;作者统一署名 determine。
面试时间:下周一 14:00 | 地点:上海浦东金海园(线下面试) 岗位方向:AI 底盘控制系统(机电、PCB硬件、AI、底软) 候选人:determine(成都理工·人工智能本科 / 上交·机械硕士在读) ⚠️ 公司具体信息请用企查查/天眼查核实后再引用
科驾技术 · AI底盘控制系统实习生 —— 岗位匹配分析
面试信息
- 时间:下周一 14:00(线下面试)
- 地点:上海浦东金海园(提前查好具体门牌/地铁/停车,建议提前 30 分钟到)
- 方向:AI 底盘控制系统(关键词:机电、PCB硬件、AI、底软)
一、核心能力要求拆解(按岗位关键词)
1. 机电 / 硬件方向(对应"机电、PCB硬件")
- 电机种类与驱动(直流有刷/无刷 BLDC/PMSM、步进)及驱动电路(H桥/MOSFET)
- 传感器原理与信号处理(编码器、霍尔、电流采样、轮速、转角、IMU)
- 原理图 / PCB 设计(电源完整性、信号完整性、布局布线、EMC/抗干扰)
- 嵌入式 C 语言开发(单片机裸机 / RTOS)
- 焊接、调试、硬件排障能力
2. AI 算法方向(对应"AI")
- 强化学习在运动控制中的应用(PPO/SAC、奖励设计、安全约束)
- 状态估计与传感器融合(卡尔曼滤波、车辆动力学模型)
- 轨迹跟踪 / 运动控制算法(PID、纯跟踪、Stanley、MPC)
- 模型轻量化与边缘部署(TensorRT/量化/端侧推理)
- 数据:从仿真到实车的迁移(sim-to-real)、数据集构建
3. 底层软件方向(对应"底软")
- 实时系统与 RTOS(FreeRTOS/RT-Thread,任务调度、优先级、互斥)
- 车载通信协议(CAN/CAN FD/LIN/以太网)
- 域控制器软件架构(AUTOSAR CP/AP 概念)
- 驱动开发(外设驱动:GPIO/ADC/PWM/UART/SPI/I2C、中断)
- 功能安全(ISO 26262 / ASIL 等级概念)
二、你的简历匹配度(逐条对照)
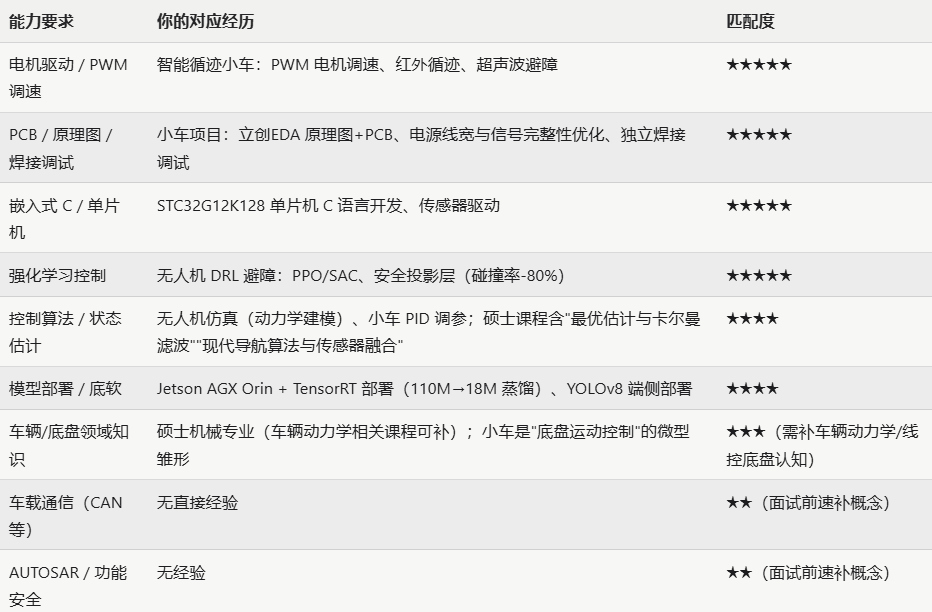
核心卖点(一句话):你拥有"从 PCB 焊接 → 单片机 C → 控制算法 → RL 训练 → 边缘部署"的全链路交叉背景,这正是"AI 底盘控制系统"最需要的 T 型人才画像——AI 算法落地的另一端必须有人懂硬件和底软,而你是少数两边都摸过的人。
三、知识短板与速补清单(按优先级)
P0(必补,面试大概率问)
- CAN/CAN FD 总线:基本概念、帧结构、仲裁、波特率(汽车最核心的通信,底盘必用)
- PID 与电机控制:位置式/增量式 PID、整定方法;PWM 调速原理(你做过,但要把原理讲透)
- 强化学习做底盘控制的现状:为什么 RL 在底盘控制上还没完全取代 MPC?安全怎么保证?(你的安全投影层是加分回答)
- 车辆运动学/动力学基础:自行车模型、阿克曼转向、横摆角速度、质心侧偏角(讲一句"我了解自行车模型用于轨迹跟踪"即可)
P1(知道概念就能答)
- AUTOSAR(CP/AP)是什么
- ISO 26262 / ASIL 是什么
- RTOS 调度与裸机区别(FreeRTOS/RT-Thread)
- 卡尔曼滤波一句话原理 + 融合场景
P2(加分项,时间够再看)
- 线控底盘(SBW 线控转向 / EHB/EMB 线控制动)概念
- MPC 基本思想(预测+滚动优化+约束)
- 纯跟踪 / Stanley 轨迹跟踪
四、从现在到周一的准备计划(按天)
D-2(今天,约 4 小时)
- 背 1 分钟"我对 AI 底盘控制系统的理解"陈述(见 03 文件)
- 深挖小车项目:能讲透 PCB/电源/传感器/控制四个维度(见 04 文件)
- 速补 P0 四项:CAN、PID、RL 做底盘、自行车模型
- 用企查查/天眼查/脉脉核实科驾技术:全称、融资、产品线、新闻(搜"科驾技术 底盘")
D-1(明天,约 4 小时)
- 过 25 道技术题(02 文件),每题口述一遍,卡壳的标记重看
- 准备行为面试 6 题(05 文件)+ 反问 5 题(06 文件)
- 准备纸质简历 2 份 + 作品(小车照片/PCB 图/项目文档,能打印最好)
- 规划路线:金海园地址、地铁口、出发时间
当天(周一上午)
- 复读 00 速查要点 + 1 分钟陈述
- 提前 30 分钟到,着装整洁(建议衬衫/商务休闲,工程师岗位不用西装)
- 带:身份证、简历、纸笔、作品材料
科驾技术 · 技术面试 25 题(含参考答案要点 + 你的项目举例)
标注规则:【必背】= 大概率考且你要能展开;【概念】= 说出定义和要点即可;【项目】= 用你的经历举例支撑。
一、机电 / 硬件方向(8 题)
1. PWM 调速的原理是什么?占空比对电机转速和转矩的影响?【必背】【项目:小车】
- PWM(脉宽调制):以固定频率的方波,通过改变占空比 D 调节输出电压平均值 V_avg = D·Vcc
- 电机是惯性+电感负载,对高频 PWM 起"低通滤波"作用,等效于施加平均电压 → 转速近似与占空比成正比
- 注意点:频率太低会抖动/啸叫,太高开关损耗大(常用 10-20kHz,避开人耳频段)
- 你的项目:小车上用 STC32 定时器产生 PWM 输出到 TB6612/L298N 驱动直流电机,左右轮差速实现转向——循迹时根据传感器偏差动态调两侧占空比
2. 直流电机驱动电路怎么设计?什么是 H 桥?【必背】【项目:小车】
- H 桥:4 个开关管(MOSFET)组成"日"字结构,对角导通改变电机电流方向 → 正反转
- 不能同侧同时导通(直通短路),需死区时间;加续流二极管/MOSFET 体二极管吸收感性反电动势
- 常用驱动芯片:TB6612(MOSFET H桥,效率高)、L298N(三极管,压降大发热大)
- 调速=其中一臂给 PWM,方向=另一对开关状态
3. 红外循迹传感器的工作原理?为什么黑线处输出和高/低电平翻转?【必背】【项目:小车】
- 反射式光电对管(如 TCRT5000):红外发射管+接收管同侧
- 黑线(深色)吸收红外光 → 接收管接收弱 → 输出电平翻转;白底反射强
- 多路(2/3/5 路)排布,根据哪几路压线判断车相对线的横向偏差
- 阈值比较/ADC 读取;注意环境光干扰 → 用调制频率或调阈值
- 你的项目:多轮实地测试中解决过"传感器干扰、路径偏离"——这是很好的追问素材,准备 1 个具体案例
4. 超声波测距原理?误差来源?【必背】【项目:小车】
- 发射 40kHz 超声波 → 接收回波,距离 = t×340/2(声速 340m/s,除以 2 是往返)
- 典型模块 HC-SR04:TRIG 触发,ECHO 高电平持续时间=往返时间
- 误差来源:声速随温度变化(约 0.6m/s 每 ℃)、多径反射/串扰、测量盲区、波束角
- 你的项目:超声波避障阈值触发转向;与红外循迹的优先级逻辑(避障优先于循迹)
5. PID 控制的原理?位置式和增量式区别?怎么整定参数?【必背】【项目:小车/无人机】
- P(比例,对当前误差反应)、I(积分,消除稳态误差,但过大引起超调振荡)、D(微分,预测误差趋势,抑制超调,但放大噪声)
- 位置式:u = Kp·e + Ki·Σe + Kd·Δe;增量式:Δu = Kp(e-e₁) + Ki·e + Kd(e-2e₁+e₂),只输出增量,无积分饱和问题
- 整定:先 P 后 I 再 D(或 Ziegler-Nichols 临界比例度法);从仿真/实车试凑
- 你的项目:小车循迹用了类 PID 的偏差-差速控制;无人机训练中 PPO 的策略输出本质也在做"状态→控制量"映射——可以和 RL 对比着讲
6. 电源设计要点?PCB 电源线宽怎么定?去耦电容怎么放?【必背】【项目:小车】
- 线宽按载流能力选(1oz 铜厚约 1A 需要 1mm 线宽的经验值,或查 IPC-2221 公式)
- 电源完整性:大电流回路短粗、星型/单点接地、电源与地平面相邻(小两层板用覆铜)
- 去耦电容:每个 IC 电源脚就近放 0.1μF,大电流器件加 10~100μF 储能电容;离 IC 越近越好
- 电机 PWM 是强噪声源:驱动电路与 MCU/传感器分区布局、地线隔离(或磁珠/π 滤波)
- 你的项目:你简历写了"优化电源线宽与信号完整性"——准备说具体怎么做的(例:电机电流计算线宽、MCU 电源去耦、传感器信号 RC 滤波/上拉)
7. 嵌入式开发中"中断"的作用?中断服务程序要注意什么?【概念】
- 中断让 MCU 实时响应外部事件(超声波回波捕获、编码器计数、ADC 转换完成)
- ISR 要求:短(只做标记/取数据,重活放主循环)、无阻塞、注意共享变量保护(关中断/原子操作/volatile)、避免在 ISR 中调用不可重入函数
8. 怎么排查一个"上电不工作"的硬件问题?【开放】【项目:小车】
- 思路:电源→时钟→复位→外设,逐级排除;用万用表测电压、示波器看晶振/信号、检查虚焊/短路、对比原理图
- 你的项目:小车独立焊接调试,肯定有真实排障案例,准备 1 个(如某传感器输出恒高→查上拉/接线/坏管)
二、AI 算法方向(8 题)
9. 强化学习的基本框架?PPO 和 SAC 的核心区别?【必背】【项目:无人机】
- 框架:Agent 与环境交互(状态 s、动作 a、奖励 r),学策略 π(a|s) 最大化累计回报
- PPO:on-policy,重要性采样+clip 限制更新步长,稳定、调参简单、收敛平稳
- SAC:off-policy + 最大熵(奖励+熵正则),探索强、数据利用率高,但收敛波动大、超参多
- 你的项目:SAC 在密集动态障碍下成功率比 PPO 高 8%,PPO 收敛更平稳——能展开原因(熵正则探索、off-policy 复用数据 vs on-policy 稳定)
10. 强化学习里奖励函数怎么设计?稀疏奖励问题怎么解决?【必背】【项目:无人机/Step-RL】
- 奖励要"引导而非教条":稀疏奖励(只在成功/碰撞给 ±1)难学;稠密奖励(每一步给反馈)好学但容易走捷径/局部最优
- 解法:奖励塑形(reward shaping,如距离变化量)、分层、课程学习、稠密化(你 Step-RL 的 Progress Estimator 就是把终局奖励拆成稠密进度分——这是你的独门案例)
- 你的项目:无人机避障奖励(到达+、碰撞-、时间惩罚);Step-RL 稠密进度奖励
11. 强化学习在底盘控制上能做什么?为什么还没完全取代 MPC?【必背】【核心岗位题】
- 能做的:轨迹跟踪(学习型 MPC 的代价函数/参数)、路面附着估计、稳定性控制(ESC 策略)、智能悬架阻尼、能耗优化、线控执行器故障诊断
- 没完全取代的原因:
- 安全可验证性:RL 策略难以形式化保证安全性;MPC 有约束数学保证
- sim-to-real gap:仿真动力学与真实车辆有差距
- 样本效率:实车试错代价极高
- 法规/功能安全(ISO 26262)对"学习型"软件认证难
- 现实路线:安全 RL(约束/投影层)、learning-based MPC(MPC 框架 + 学习预测模型/参数)、RL 做决策层/上层 + 传统控制做执行层兜底
- 你的项目:安全投影层正是"RL+安全约束"的实践——和底盘控制的需求完美呼应,必讲!
12. 什么是卡尔曼滤波?在车辆状态估计中用来做什么?【概念】
- 两步:预测(用模型先验外推状态和协方差)→ 更新(用观测校正,按不确定度加权融合)
- 用途:融合 IMU/轮速/GPS/转角,估计车速、横摆角速度、质心侧偏角(这些量不能直接可靠测得)
- 变体:扩展卡尔曼 EKF(非线性)、无迹 UKF、卡尔曼平滑
- 你的背景:硕士课程含"最优估计与卡尔曼滤波""现代导航算法与传感器融合",主动提!
13. 轨迹跟踪控制有哪些方法?各自特点?【必背】【概念+项目】
- PID:简单,但对曲率变化适应差
- 纯跟踪(Pure Pursuit):前视距离选目标点算圆弧曲率,实现简单,高速/大前视更稳
- Stanley:基于前轮转角+横向偏差+航向偏差,更精准
- MPC:预测模型+滚动优化+硬约束,效果好但算力要求高、需精确模型
- RL 跟踪:无模型,但安全验证难
- 组合趋势:MPC 为主干 + 学习模块
- 你的项目:小车循迹是"低速纯跟踪/差速 PID"的雏形;无人机是更高自由度的三维轨迹跟踪
14. 模型怎么部署到边缘设备?量化/蒸馏你做过哪些?【必背】【项目:Jetson/YOLO】
- 流程:训练(PyTorch)→ 导出(ONNX)→ 转换/优化(TensorRT)→ 量化(FP16/INT8)→ 推理引擎部署
- 量化:FP16(动态范围大)、INT8(需校准集,可能掉点);蒸馏:大模型教师→小模型学生(KL 散度+交叉熵)
- 你的项目:BERT 110M→18M 蒸馏,Jetson AGX Orin + TensorRT FP16:延迟-95.6%、显存-75%、吞吐+229%、精度损失~1.8%;YOLOv8n 6.2MB + INT8,CPU 25ms/帧——这两个是硬核证据,底盘域控上跑 AI 推理正需要这套能力
15. 从仿真到实车(sim-to-real)的主要问题?怎么缓解?【概念】【项目:无人机】
- 问题:动力学建模误差、传感器噪声/延迟不同、执行器响应差异 → 策略在真实环境失效
- 缓解:域随机化(randomize 参数训练鲁棒策略)、系统辨识校准、仿真+真机混合训练、课程学习
- 你的项目:无人机仿真环境(gym-pybullet-drones)到真实部署的差距——诚实说"我的项目停留在仿真,但我在设计实验时考虑了真实动力学参数校准";同时小车项目是真机(低速、简化版),两段经历互补
16. 端到端学习 vs 模块化控制在底盘上的取舍?【概念】
- 端到端:传感器→控制指令,信息无损、联合优化,但难解释、难验证、数据需求大
- 模块化:感知→状态估计→决策→控制,可解释可调试,是汽车行业(安全认证)的主流
- 底盘场景现实答案:分层——上层 AI(路面/意图/优化决策)+ 下层确定性控制(执行/兜底),安全由下层保证
三、底层软件方向(5 题)
17. 什么是实时系统?RTOS 和裸机有什么区别?【必背】
- 实时 ≠ 快,而是确定性/可预期(deadline 保证):硬实时(控制回路)vs 软实时
- RTOS:任务+优先级+抢占式调度、信号量/互斥量/消息队列、定时器、看门狗
- 裸机:超循环(main loop+中断),简单但实时性靠人工保证
- 底盘控制是硬实时场景(如 1-10ms 控制周期),必须 RTOS 或高优先级中断
- 常见:FreeRTOS、RT-Thread(国产)、AUTOSAR OS
18. CAN 总线是什么?为什么汽车用它?CAN FD 改进在哪?【必背】【短板速补】
- CAN:多主、差分双绞线(抗干扰)、报文仲裁(ID 越小优先级越高)、短帧(经典 8 字节)、错误检测(CRC/位填充)
- 为什么汽车用:抗电磁干扰(差分管脚)、可靠性(错误重发)、实时性(仲裁机制)、布线少
- CAN FD:数据场最多 64 字节、波特率可切换更高,适配更多数据(底盘域控日志/诊断)
- 你至少要能说:底盘系统里转向/制动/轮速都走 CAN 总线,域控通过 CAN 收发器收发报文
19. 什么是 AUTOSAR?CP 和 AP 的区别?【概念】
- AUTOSAR:汽车软件开放架构标准,解决软硬件解耦、可复用、可升级
- CP(Classic):面向 MCU,静态配置,OSEK/实时、功能安全成熟 → 底盘/动力等传统控制
- AP(Adaptive):面向高性能 SoC(域控/中央计算),动态、POSIX、服务化 → AI/自动驾驶
- 说一句即可:"底盘域控制器常是 CP(执行层)+ 域控 SoC 上 AP(AI 应用层)的组合"
20. ISO 26262 功能安全是什么?ASIL 等级怎么理解?【概念】
- ISO 26262:汽车电子功能安全标准,全生命周期(需求→设计→验证)管控系统性失效和随机硬件失效
- ASIL A-D 分级:风险越高等级越高;底盘/转向制动相关最高(ASIL D)
- 对 AI 的影响:学习型算法的认证是行业难题 → 常见做法是"AI 决策+确定性安全层兜底"(呼应你的安全投影层)
21. 驱动开发中 SPI/I2C/UART 的区别和典型用途?【概念】
- UART:异步、点对点,调试打印/传感器
- I2C:同步、双线(SCL/SDA)、多设备寻址,低速传感器(温湿度、IMU 部分)
- SPI:同步、4 线(MOSI/MISO/SCLK/CS)、高速、片选选设备,高速传感器/Flash/ADC
- 底盘相关:IMU/轮速传感器常用 SPI 或 CAN;MCU 与驱动芯片常 SPI
四、综合 / 开放题(4 题)
22. 你理解的"AI 底盘控制系统"是什么?【必背】【开场陈述题】
用 03 文件的 1 分钟陈述。核心:底盘=车辆的"执行层"(转向/制动/驱动/悬架),AI 底盘 = 在底盘域控制器上用 AI 做状态估计、控制优化、路面适应、故障诊断,让底盘"感知路面、预测风险、主动调节",本质是让传统底盘从"机械执行"升级为"智能决策的执行器官"。
23. 你怎么验证一个 AI 控制算法的安全性?【必背】【项目:安全投影层】
- 三层:①仿真大规模验证(覆盖 corner case/边界工况)②硬件在环 HIL(真实 ECU+虚拟车辆)③实车受限场景逐步放开
- 设计层:约束动作空间(安全投影/安全集)、规则兜底、监控层(异常检测→降级/安全停车)
- 你的项目:安全投影层 a_safe = Proj(a_raw) ∈ C 就是"设计层约束"的例子;Step-RL 的 Grounding Signal 是"执行校验"的例子
24. 你的小车项目如果迁移到真实汽车底盘,你会怎么做?【必背】【项目:小车】
- 分层回答:
- 硬件:传感器升级(轮速编码器+转角传感器+IMU,走 CAN 总线),执行器从直流电机→线控转向/制动执行器
- 控制:从"红外偏差→差速 PID"升级为"车辆动力学模型(自行车模型)+ 状态估计(卡尔曼融合)+ MPC 轨迹跟踪"
- AI:加路面附着估计(学习模型)、RL 安全策略(安全投影层,与无人机经验复用)
- 软件:裸机循环 → RTOS/AUTOSAR 架构、硬实时控制周期、功能安全(ISO 26262)、诊断(UDS)
- 验证:仿真→HIL→实车逐级验证
- 这个回答展示"我能从小玩具看到大系统",是面试官最想听的工程思维
25. 你还有什么想展示的?(自由发挥题)
主动展示:①小车实物/照片/PCB 图(硬件能力)②无人机开源代码与实验曲线(研究能力)③Jetson 部署 demo(底软能力)④跨学科认知(AI+机械的桥梁)。面试官问这个说明对你有兴趣,别只说"没有了"。
科驾技术 · AI 底盘控制系统行业认知
⚠️ 说明:本环境无法联网搜索。以下内容基于行业公开知识整理,公司具体信息(科驾技术的全称、产品、融资)务必用企查查/天眼查/脉脉/官网在面试前核实。
一、AI 底盘控制系统是什么?(约 500 字行业背景)
底盘是车辆的运动执行平台,传统上由转向、制动、驱动、悬架四大部分组成,靠机械/液压/气动传递控制指令。AI 底盘控制系统是把底盘"智能化+线控化":以**底盘域控制器(CDC, Chassis Domain Controller)**为核心,用电子信号(线控)替代机械连接,并引入 AI 算法做状态估计、控制优化、路面自适应与故障诊断。
核心模块拆解:
- 感知/状态估计层:轮速、转角、IMU、悬架高度、制动压力等传感器;卡尔曼滤波融合估计车速、横摆角速度、质心侧偏角、路面附着系数
- 决策/控制层:轨迹跟踪(纯跟踪/MPC)、稳定性控制(ESC/ESP)、防抱死(ABS)、驱动防滑(TCS)、主动悬架阻尼控制、自动紧急制动(AEB 执行侧)
- 执行层(线控):线控转向 SBW、线控制动 EHB/EMB、线控驱动、主动/半主动悬架
- AI 注入点:路面附着估计(学习模型)、学习型 MPC(learning-based MPC)、RL 做稳定性/能耗优化策略、异常/故障诊断、个性化驾驶风格适配、预测性底盘控制(结合地图/视觉预瞄路面)
- 底软/通信:域控 SoC(如英伟达 Orin/地平线征程)上跑 AI 推理 + MCU 上跑硬实时控制(FreeRTOS/AUTOSAR),CAN/CAN FD/以太网 TSN 互联
主流技术路线:
- 电子电气架构从分布式 → 域集中式(底盘域控/中央计算+区域控制器)
- 线控底盘成为 L3+ 自动驾驶"执行层"的必选项(响应快、可冗余)
- 控制层面:分层安全架构成为共识——上层 AI 优化决策 + 下层确定性控制兜底(传统控制保证功能安全,AI 负责"更聪明")
- 学术界/业界热点:安全强化学习、learning-based MPC、世界模型预测路面、sim-to-real
二、科驾技术的业务方向(推断 + 核实指引)
无法联网核实,以下为基于岗位描述的合理推断:
- "AI 底盘控制系统 + 浦东" 的组合,大概率是线控底盘/智能底盘方向的创业公司或新事业部(浦东是上海智能汽车产业聚集区)
- 岗位要求机电+PCB+AI+底软交叉,说明是从硬件到算法全栈自研的小团队形态——这正是你"全链路交叉背景"值钱的地方
- 可能的产品形态:底盘域控制器硬件、线控执行器、底盘运动控制算法、面向 OEM 的底盘解决方案
面试前必做核实(30 分钟):
- 企查查/天眼查搜"科驾"(上海浦东),确认全称、成立时间、融资轮次、注册资本
- 搜"科驾技术 底盘/线控/招聘",看产品介绍和岗位要求原文
- 脉脉/看准搜公司评价和面经
- 若查到官网/公众号,看最近 3 条动态(产品发布、合作、专利)
面试时主动说"我了解到贵司在 XX 方向……"——信息核实过就是加分项,信息错了会扣分,所以没核实清楚就别具体说,用"我了解到贵司聚焦智能底盘方向"这种安全表述。
三、1 分钟陈述:"我对 AI 底盘控制系统的理解"(面试开场用,背熟)
面试官您好,我先说说我对这个方向的理解。底盘是车辆的"执行层",传统底盘靠机械和液压传递指令,它的性能决定了车辆安全性和操控性的下限。我认为 AI 底盘控制系统要做两件事:
第一,线控化与域集中——用底盘域控制器和电子信号替代机械连接,让转向、制动、驱动、悬架可以统一调度,这是 L3+ 自动驾驶对执行层响应速度和安全冗余的必然要求。
第二,用 AI 让底盘"聪明"起来——AI 不取代传统控制,而是补充传统控制做不到的事:估计路面附着、预测性地调节悬架和制动、根据驾驶员风格优化底盘响应、诊断执行器早期故障。业界的主流共识是分层架构:AI 做上层的优化与决策,底层用确定性控制保证安全。
我自己的经历正好横跨这两端:我做过 PCB 和单片机级别的硬件开发,也做过强化学习控制算法和边缘端 AI 部署。所以这个方向对我来说不是"转行",而是把 AI 和机械两条线在同一个产品上合起来。谢谢。
要点提示:陈述里没有编造任何科驾的具体产品(安全);核心逻辑=线控化+AI 注入+分层安全;结尾用你的跨学科背景收。面试官追问"那你具体能做什么"→ 切到小车/无人机/Jetson 项目。
四、面试中能用的"行业谈资"(3 句)
- "现在行业共识是分层安全架构:AI 负责聪明、传统控制负责安全,这也和我在无人机项目里用安全投影层约束动作空间的思路一致。"
- "我理解底盘域控是'MCU 硬实时控制 + SoC 上 AI 推理'的组合架构,CAN FD 和 TSN 是通信主干——这也是我为什么补了 Jetson 部署的实践。"
- "learning-based MPC 是我特别关注的方向:MPC 的约束保证安全,学习模块负责处理模型误差和复杂路面,正好把 RL 和传统控制的长处合起来。"
科驾技术 · 项目深挖(小车 + 无人机)
小车项目是本场面试的王牌——它是"电机控制+传感器+PCB+嵌入式"的全链路,与 AI 底盘控制系统直接对应。每道题都按"完整答案"写好,替换【】为你的真实细节。
一、智能循迹与避障小车 —— 2 分钟项目概述
这是我 2024 年实训课程做的项目,目标是独立完成一台能自主循迹、避障的轮式移动机器人,从原理图到实物全流程。这个项目最贴近你们的业务,我详细讲一下。
任务:独立负责从原理图绘制、PCB 设计、元器件焊接到整机调试的全流程,实现黑线循迹和动态避障两项功能,保证系统稳定可靠。
硬件设计:基于 STC32G12K128 单片机,用立创EDA 完成原理图和 PCB 布局布线。设计时重点处理了两个问题:一是电源完整性——电机是最大电流负载,我按电机堵转电流核算电源线宽,把驱动供电和逻辑供电分开,并用储能电容抑制电机启停时的电压跌落;二是抗干扰——电机 PWM 是强噪声源,我把电机驱动电路和传感器、单片机分区布局,传感器信号线加滤波,避免误触发。
控制实现:C 语言编写底层驱动和逻辑。循迹用多路红外传感器采集偏差,通过 PWM 差速调节左右轮实现路径跟随;避障用超声波测距,距离低于阈值时优先进入避障状态,避障完成后再恢复循迹——我在逻辑里明确了"避障优先级高于循迹"。
调试过程:这是我收获最大的一段。实测中遇到过传感器受环境光干扰导致误判、高速循迹时路径偏离、超声波对斜面误触发等问题。我通过多轮实地测试调整传感器阈值、PID 参数和安装角度,逐个解决。
结果:小车能在复杂黑线路径稳定循迹,及时避让动态障碍物,项目获得实训满分评价。我也为它申请了软件著作权(工程制图辅助设计软件、数据库智能备份系统等,第一著作权人)。
补充弹药:如果面试官对硬件感兴趣,可补:PCB 层数/尺寸、电池方案(如 18650/3.7V×2)、电机型号(如 TT 电机)、驱动芯片型号(TB6612/L298N)、单片机资源(主频、Flash、外设)。
二、技术选型追问逐题答案
Q1:为什么选 STC32G12K128 单片机?考虑过 STM32 吗?
三个原因:第一,它是 8051 架构的 32 位增强型,指令集兼容、上手门槛低,实训周期内我能独立完成全部开发;第二,外设完整——定时器、PWM、ADC、UART、中断都够用,128KB Flash、12KB SRAM 对小项目完全充足;第三,抗干扰能力和性价比好,教学和工业都有大量资料,遇到问题能快速查证。
考虑过 STM32——它性能更强、生态更大,如果项目要跑 RTOS 或更复杂算法我会选 STM32(比如后来无人机和 Jetson 项目就完全是 ARM 生态)。但这个项目的复杂度用 STC32 正合适,也让我把更多时间花在硬件设计和控制逻辑上而不是环境配置上。这个决策本身也体现了我的原则:按项目需求选型,而不是按名气选型。
Q2:为什么用"红外循迹 + 超声波避障"的组合?有没有对比过其他方案?
按功能需求拆的:
- 循迹:红外反射式是赛道上最成熟可靠的方案——成本低、响应快、对黑线对比度敏感。对比过摄像头视觉方案:摄像头信息量大、能处理更复杂环境,但算力要求高(当时只有单片机)、算法复杂度高、受光线影响大,对这个低速场景属于"杀鸡用牛刀"。所以最终用多路红外 + 阈值判断,简单可靠。
- 避障:超声波的优势是测距直观、成本低、对透明/深色物体也能测(红外避障对黑色物体失效);缺点是波束角大、有盲区。对比过红外避障——红外对黑色障碍物基本失效,所以避障选超声波,和循迹的红外正好互补。
- 如果放到真实车辆场景,我会换成激光雷达/毫米波+视觉的融合,但"按场景选传感器、互补搭配"的思路是一样的。
Q3:原理图和 PCB 设计中遇到的最大挑战?怎么解决的?
最大的挑战是电机 PWM 对传感器信号的干扰。现象:电机启动时红外传感器偶发误判,小车循迹突然"跳线"。 排查过程:我先用示波器看传感器输出和电源轨——发现电机启动瞬间电源出现明显跌落和纹波,传感器供电不稳导致比较器误翻转。 解决措施(三个层面):
- 电源层:电机供电和逻辑供电分开走线,电机端加大容量储能电容(如 470μF),抑制瞬态跌落;
- 布局层:PCB 上把电机驱动区、单片机区、传感器区分区布局,强电回路短粗,避免与信号线平行;
- 信号层:传感器供电/输出加 RC 滤波和上拉,软件上做多次采样去抖。 最终误判问题消除。这个经历让我理解了"硬件干扰要系统性解决:电源、布局、滤波、软件去抖四管齐下"。
Q4:PWM 调速和避障策略的设计思路?
调速:用定时器产生 10-20kHz 的 PWM,占空比控制电机平均电压→转速。直行时左右轮同占空比;循迹转弯时根据红外偏差,用"偏差→差速"的控制器动态调整两侧占空比(偏差大转得急、偏差小微调),等效于一个比例控制器,我在此基础上加了微分项抑制振荡,效果更平滑。 避障策略:状态机设计——正常循迹态 →(超声波距离 < 阈值)→ 避障态:停车/转向 →(障碍消失后)→ 回到循迹态。关键设计是优先级:避障状态高于循迹,避免"边躲障碍边追线"的死锁;另外加了超时和距离回滞(hysteresis,进入阈值和退出阈值不同),防止障碍物在阈值边界时小车反复抖动。 这套"状态机 + 优先级 + 回滞"的设计思路,和真实车辆底盘里的 AEB/ESP 状态切换逻辑是同构的,我在面试中经常用它说明我对"控制逻辑工程化"的理解。
Q5:如果把这个项目迁移到真实汽车底盘,你会怎么做?
我会从五个层面回答: ① 传感器层:红外循迹换成轮速编码器、转角传感器、IMU 的组合,加卡尔曼滤波做状态估计——硕士课程里我学过最优估计和传感器融合,知道怎么把多源信息融合成可靠的车速、横摆角速度估计。 ② 执行器层:直流电机 + PWM 换成线控转向/线控制动执行器(EHB/EMB),响应要求和冗余要求完全不是一个量级。 ③ 控制层:从"偏差差速 PID"升级为车辆动力学模型(自行车模型)+ 轨迹跟踪(纯跟踪/MPC),我理解 MPC 的"预测+滚动优化+约束"框架;稳定性控制(ESC)这类任务则是典型的状态估计+反馈控制问题。 ④ AI 层:加入路面附着估计、学习型 MPC 或 RL 安全策略——这里我无人机项目里的安全投影层经验可以直接迁移:把 RL 动作约束到安全可行域,保证学习算法不会输出危险动作。 ⑤ 软件与安全层:裸机循环 → RTOS/AUTOSAR 架构,硬实时控制周期,加功能安全(ISO 26262)设计、诊断(UDS)、冗余备份;验证走"仿真→HIL→实车"逐级放行。 总结:小车的"状态机+优先级+防抖"思想可以直接复用,其余每层都要按汽车级标准升级——这也是我对这个岗位最感兴趣的地方:把一个玩具级系统做成车规级系统。
三、无人机 DRL 避障项目 —— 深挖准备(控制/RL 方向弹药)
2 分钟概述
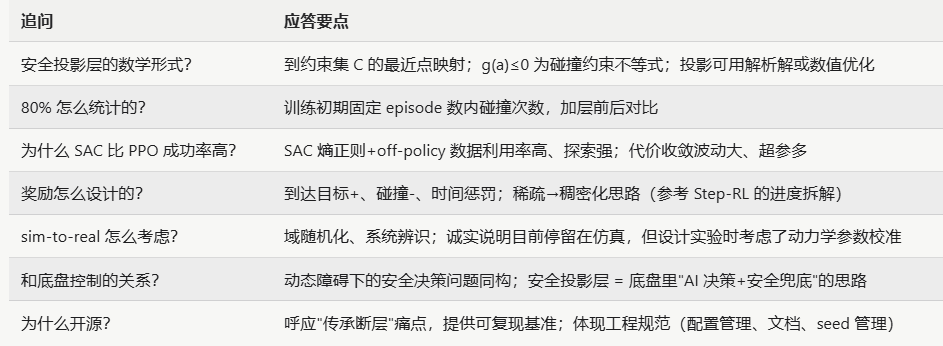
这是我毕业设计,针对领域"对比失范、安全缺失、代码不公开"三大痛点,基于 gym-pybullet-drones 搭建统一三维动态避障仿真环境,集成 PPO 和 SAC 两种算法,设计规则化安全投影层,做 4 组对照、12 次独立训练。 核心贡献是安全投影层:把原始动作投影到安全可行域 a_safe = Proj(a_raw) ∈ C = {a | g(a) ≤ 0},从机制上避免训练初期大量碰撞,碰撞率降低 80%——解决了"RL 训练早期疯狂撞机"的安全问题。 结果:SAC 在密集动态障碍下成功率比 PPO 高 8%,PPO 收敛更平稳。代码全部开源,为领域提供可复现基准。
高频追问
四、其他项目一句话定位(被问到时用)
- Jetson + TensorRT 部署(110M→18M 蒸馏,延迟-95.6%):AI 算法落到底软/边缘设备的能力证据 → "如果底盘域控上要跑 AI 推理,这套模型压缩和部署流程我熟"
- YOLOv8 车辆检测(6.2MB,CPU 25ms/帧):感知工程能力 → "车辆检测这类感知任务我做过完整链路"
- Step-RL(Qwen3-8B+PPO,稠密奖励):RL 奖励设计的高级案例 → "把稀疏奖励拆成稠密进度分,和底盘控制里奖励塑形是同一方法论"
- 光伏预测(IEEE EI 论文):数据/特征工程能力
- 清华四川院实习:AI Agent 方向研究,团队协作与工程规范
科驾技术 · 行为面试 6 题(定制答案)
科驾是创业型团队的概率较大(小团队全栈自研),行为面重点考察:技术热情、动手能力、稳定性、跨学科自驱力。回答风格建议:具体、有细节、不空喊口号。
Q1:自我介绍(1-2 分钟,突出跨学科:AI + 机械)
面试官您好,我叫determine,成都理工大学人工智能专业本科,今年 9 月进入上海交通大学机械专业攻读硕士,研究方向是智能机器人系统、大语言模型智能体和强化学习决策优化。我的背景是刻意构建的"AI + 机械"交叉组合——本科把 AI 和算法的底子打好,硕士补机械、控制和机器人。
动手方面,我独立完成过一台智能循迹避障小车:从原理图、PCB 设计、焊接到单片机 C 语言控制全流程,涉及电机 PWM 调速、红外循迹、超声波避障,这个项目让我把"电路—传感器—控制"打通了。
算法方面,我的毕业设计做了无人机深度强化学习避障,设计安全投影层把训练初期碰撞率降低 80%;另外做过模型蒸馏和 Jetson 边缘部署(110M 蒸馏到 18M,TensorRT 部署)。
一句话总结:我既能画 PCB、写嵌入式 C,也能训 RL 策略、部署边缘 AI——AI 底盘控制系统要的就是这种"两端都能落地"的人,这也是我来面试的原因。谢谢。
Q2:为什么选择科驾技术?为什么对 AI 底盘控制系统感兴趣?
三个层面。 第一,方向:底盘是自动驾驶的"最后一块拼图"——感知和决策很热闹,但执行层(转向/制动/悬架)的智能化才是真正决定安全上限的地方。底盘控制是"低速、高价值、强安全约束"的经典控制问题,AI 注入的空间很大(路面估计、learning-based MPC、安全 RL),这是我很想深耕的方向。 第二,岗位:我看了岗位的关键词——机电、PCB、AI、底软,这正好是我本科+硕士刻意搭建的交叉能力:我画过 PCB、写过单片机、训过 RL、做过 Jetson 部署。这个岗位是少数能让我全部技能都派上用场的岗位,不是"用一部分、浪费一部分"。 第三,公司:我了解到贵司聚焦智能底盘方向(视核实结果调整表述),小团队全栈自研的模式对我这样的新人成长最快——能接触从硬件到算法的完整链条。 我对这个方向的兴趣不是临时起意:我做过的小车项目就是"底盘运动控制"的微型原型,无人机项目验证了"AI+安全约束"的可行性,这两条线在 AI 底盘上正好汇合。
Q3:你的专业是机械硕士,为什么做 AI/算法方向?(跨专业动机必问)
我不是"放弃机械",而是"用 AI 增强机械"。机械硕士让我补上了纯算法背景最缺的东西:车辆/机器人的物理直觉——知道控制量最终要落到电机、执行器、悬架上,知道仿真是对物理世界的近似而不是玩具。 反过来,AI 让传统机械控制能做到"建模之外"的事:模型不准的部分用学习来补,场景变化用数据来适应。我的职业判断是:未来五年最有价值的工程师是能同时跟 AI 算法和物理系统对话的人,所以我本科打 AI 底、硕士补机械,主动往这个交叉点走。 具体证据:我的毕业设计无人机避障就是"机械动力学(仿真环境建模)+ AI(RL 策略)"的结合;小车项目是"硬件 + 控制"的结合。
Q4:你的职业规划?
短期(硕士阶段):把"AI + 运动控制"这条线做深,重点是安全强化学习、learning-based MPC 和底盘控制的方向,希望实习期间能完整走一遍"仿真—HIL—实车"中的至少仿真到控制验证这一段。 中期(毕业后 2-3 年):成为能独立负责"底盘控制算法从设计到落地"的工程师,熟悉底软和功能安全流程,能在传统控制与 AI 之间做出正确的工程取舍。 长期:成为智能底盘/车辆运动控制方向的技术专家,参与定义下一代底盘架构。我不做"纯发论文"的路线,倾向做产品里真实跑起来的东西——这也是我选择实习而不是纯科研的原因。
Q5:你最大的优势和最大的不足?
优势(两个,都带证据): ① 全链路动手能力——小车项目从 PCB 到控制全是我一个人做的,证明我能处理"从硬件到算法"每一层的坑; ② 学习与迁移能力——我两周上手 LangGraph/MCP 做出可用系统,也能把无人机安全投影层的思路迁移到底盘安全约束的讨论里。我习惯"用数据说话",无人机项目里 PPO/SAC 选型分歧就是靠各跑一组实验解决的。
不足(真实+改进):我目前对汽车行业特有体系的掌握还不够——比如 CAN 协议细节、AUTOSAR、ISO 26262 这些车规底软知识是我最近在系统补的(说这句话时最好已经真看了概念,详见 02 文件第 17-20 题)。改进方式:我给自己列了速补清单,面试前已经把概念框架过了一遍,入职后会用项目快速补齐实操。
Q6:你能接受出差吗?对工作强度怎么看?
能接受。做底盘控制必然涉及联调——台架、试验场、客户现场,我理解这是算法落地的一部分,也愿意去。我之前在航空模型协会组织过 50 多人次培训、无人机项目里连续调试仿真环境,习惯高强度集中工作。 对强度的看法:我认可"研发关键节点全力以赴",同时相信好的工程方法(自动化测试、实验设计、文档)能减少无效加班——我的项目都靠这套方法保证交付质量。
可能追加的行为题(备用)
- 动手能力证明:除小车外还有什么实物作品?(可答:无人机飞行合格证 UOM、自组穿越机经历、协会培训)
- 遇到最难调试的 bug:小车电机干扰红外误判(详见 04 文件 Q3)
- 团队协作/分歧:光伏论文分工、无人机 PPO/SAC 用实验说话、协会协调
- 为什么实习而不是全职/为什么来上海:硕士在上交,长期在上海发展(与电装面试口径一致)
科驾技术 · 反问面试官 5 题
反问是面试里你唯一掌握主动权的环节,体现思考深度。选 3 个问,按"技术/业务 → 团队/工作 → 培养"的顺序。
技术 / 业务方向(2 题)
Q1(技术路线):
我想了解一下,目前团队的 AI 底盘控制系统里,AI 主要注入在哪个环节——是路面/状态估计这类感知增强,还是控制策略本身(比如 learning-based MPC 或强化学习做稳定性控制)?我理解这个选择会影响底软架构和验证流程的设计。
为什么问:体现你懂"AI 注入点"是分层架构里的关键决策,也帮你判断入职后做什么。
Q2(产品/客户):
我看到岗位是全栈方向,想了解目前产品主要的落地场景——是面向主机厂的线控底盘/底盘域控解决方案,还是乘用车/商用车/特种车里的某一类优先切入?客户对"AI 底盘"的接受度大概在什么阶段?
为什么问:体现你对"技术最终要卖给谁"的商业敏感,小团队最看重这个。
团队 / 工作内容(2 题)
Q3(岗位职责):
这个实习岗位进来后,前 1-2 个月最可能先接触哪块工作?是协助硬件/PCB 相关的开发,还是底软驱动,还是控制算法的仿真验证?我希望能尽快上手产出。
为什么问:显示你关注"快速创造价值"而不是"等安排"。
Q4(团队与开发流程):
团队目前大概多少位成员,软硬件是怎么分工的?开发流程里仿真验证和实车/台架验证的比重大概是多少?
为什么问:了解小团队的协作模式和验证体系,判断自己能不能融入;也显示你对"验证流程"的重视(底盘控制安全第一)。
培养 / 转正(1 题)
Q5(培养机制):
实习生有没有 mentor 或者师傅带?公司对实习生的成长路径(比如从协助到独立负责一个模块)一般是怎么设计的?实习表现好有没有转正机会?
为什么问:显示你有长期发展意向(不把实习当跳板),同时摸清转正可能性。
反问避坑
- ❌ 第一个就问薪资/福利/加班费(HR 环节会主动谈)
- ❌ 问"你们用的什么模型/什么框架"这种网上能查到的问题(显得没做功课)
- ❌ 问完一个问题就结束 → 根据回答自然追问一句("那如果我想往这个方向深入,您建议先补哪块?")
- ✅ 把 Q1/Q2 和你的理解结合着问("我理解 AI 底盘的主流做法是分层架构……您团队是怎么取舍的?")——体现你真的想过
上一篇:电装(DENSO)自动驾驶大模型算法实习生 —— 面试速查手册
下一篇:电装(DENSO)一面面经 + 二面备考总纲+入职前学习准备与安排
评论与交流
评论管理 ↗